Hop-run (in place)
The run of the game cycles for the short-legged upright animal: quick bounding hops with a forward lean, the tail stretched out behind to balance, fitted to a speed setting so the planted foot never slides.
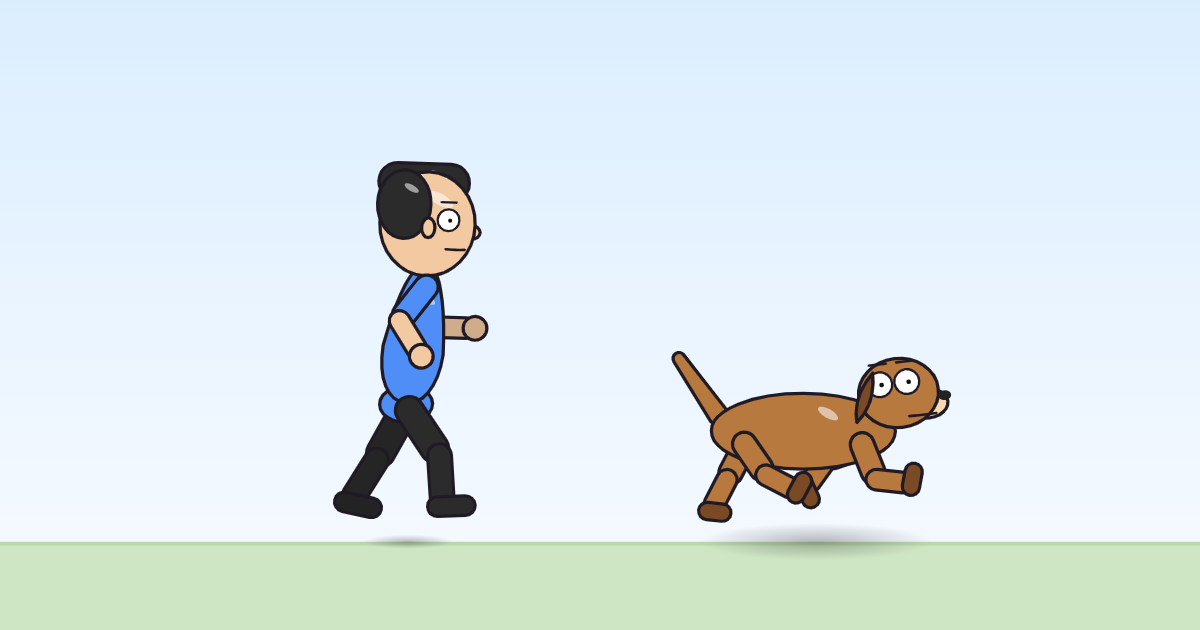
Use it in a cartoonOpen it in the block editorThe pack file (JSON)
What it is for
Hop-run (in place) is the run of the nine game cycles, written for the hop set: the short-legged upright animal breaking into a quick bounding run rather than a stride. It adds the forward lean, tucked knees and tail-out balance any run in this set calls for, scaled to a leg too short to run the long-legged way.
The principle it shows: exaggeration
The mechanism underneath is identical to Hop-walk (in place)'s own leg formula, with every number pushed further: a wider stride, a knee bent to 60 degrees at its highest rather than 50, a bigger forward lean and a much harder tail swing, 18 degrees instead of 14. Nothing new is added; the same hopping idea is simply exaggerated to read as a sprint instead of a trot.
The program, line by line
settings: speed = 1.5, h = 540, leg = 0.09, every = (clamp(0.48 - 0.08*speed, 0.3, 0.44)), stride = (clamp(34 + 10*speed, 40, 58)), give = 6, bend = 60, feet = 0.6
when it starts
  set left forearm 70, right forearm 70, head 7, torso -10, tail 14
  show the side view
  left leg follows (((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))
  right leg follows (((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))
  left shin follows ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))
  right shin follows ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))
  left arm follows (-0.9*((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))
  right arm follows (-0.9*((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))
  sin wave on rot · every (every) s · amp 2
  left foot follows (feet*((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))) - ((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))))
  right foot follows (feet*((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))) - ((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))))
  left leg lift follows (step(0.5, mod(local/every + 0, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180)))))
  right leg lift follows (step(0.5, mod(local/every + 0.5, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 1, 1))) + bend*step(0.5, mod(local/every + 1, 1)))*sin(pi*(2*mod(local/every + 1, 1) - step(0.5, mod(local/every + 1, 1))))))*pi/180)))))
  dy follows (h*leg/2*min((2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180))), (2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180)))) - 0.005*h - 0.009*h*abs(sin(2*pi*mod(local/every, 1))) - 0.055*h*pow(cos(2*pi*mod(local/every, 1)), 2))
  sin wave on tail · every (every) s · amp 18 · phase 3.141592653589793
  sin wave on ears · every (every/2) s · amp 10 · phase 1.2
set left forearm 70, right forearm 70, head 7, torso -10, tail 14— the running posture: the arms bent up, the body leaning forward 10 degrees, the head tipped and the tail already held out behind.show the side view— the move is drawn in profile.left leg follows (…),right leg follows (…)— each thigh swings through a wide bounding stride, the two legs offset by half the loop.left shin follows (…),right shin follows (…)— each knee tucks up to 60 degrees at its highest as its leg swings through.left arm follows (…),right arm follows (…)— both arms counter-swing their matching legs, at nine-tenths the angle, a hard pump.sin wave on rot · every (every) s · amp 2— the body rolls 2 degrees, once a bound.left foot follows (…),right foot follows (…)— each stance foot turns six-tenths of the way toward flat.left leg lift follows (…),right leg lift follows (…)— the swinging foot is lifted by the same geometry that keeps the stance foot down.dy follows (…)— the body follows whichever leg is lower, with an extra dip worked in where the legs change over.sin wave on tail · every (every) s · amp 18 · phase 3.14— the tail swings hard, once a bound.sin wave on ears · every (every/2) s · amp 10 · phase 1.2— the ears flop twice a bound, harder than the walk's.
Written out in full, exactly as the engine prints them:
clamp(0.48 - 0.08*speed, 0.3, 0.44)

clamp(34 + 10*speed, 40, 58)

((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))

((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))

(give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))

(give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))

-0.9*((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))

-0.9*((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))

feet*((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))) - ((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))

feet*((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))) - ((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))

step(0.5, mod(local/every + 0, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180))))

step(0.5, mod(local/every + 0.5, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 1, 1))) + bend*step(0.5, mod(local/every + 1, 1)))*sin(pi*(2*mod(local/every + 1, 1) - step(0.5, mod(local/every + 1, 1))))))*pi/180))))

h*leg/2*min((2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180))), (2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180)))) - 0.005*h - 0.009*h*abs(sin(2*pi*mod(local/every, 1))) - 0.055*h*pow(cos(2*pi*mod(local/every, 1)), 2)
Try this
Raise the hop-running speed from 1.5 to 2 body heights a second, the top of this move's fitted range. The bounds quicken and widen together without the planted foot sliding.
In the program:
params.speed1.5→2Turn the stance foot only a fifth of the way flat instead of six-tenths. The foot stays tipped up on its toe through each landing instead of planting flush, a lighter, springier bound.
In the program:
params.feet0.6→0.2
How it differs from Hop-walk (in place) and Run (in place)
Hop-walk (in place) is the same short-legged mechanism at a gentler, slower hop. Run (in place) is the long-legged version of a fast gait, a stride rather than a bound.
Works on
| Body | Moves? | What moves |
|---|---|---|
| 2 legs (a person) | yes | whole body, turns, body, arms, legs |
| 4 legs (a dog) | yes | whole body, body, head, front legs, back legs, tail, ears |
| no legs (the monster with no legs) | yes | whole body, turns, body, arms, tail, ears |