Walk (in place)
The walk of the nine game cycles: the legs step through a stride sized to a speed setting, the planted foot staying put instead of sliding, looping for as long as a game is walking the character. Played backwards it backs away.
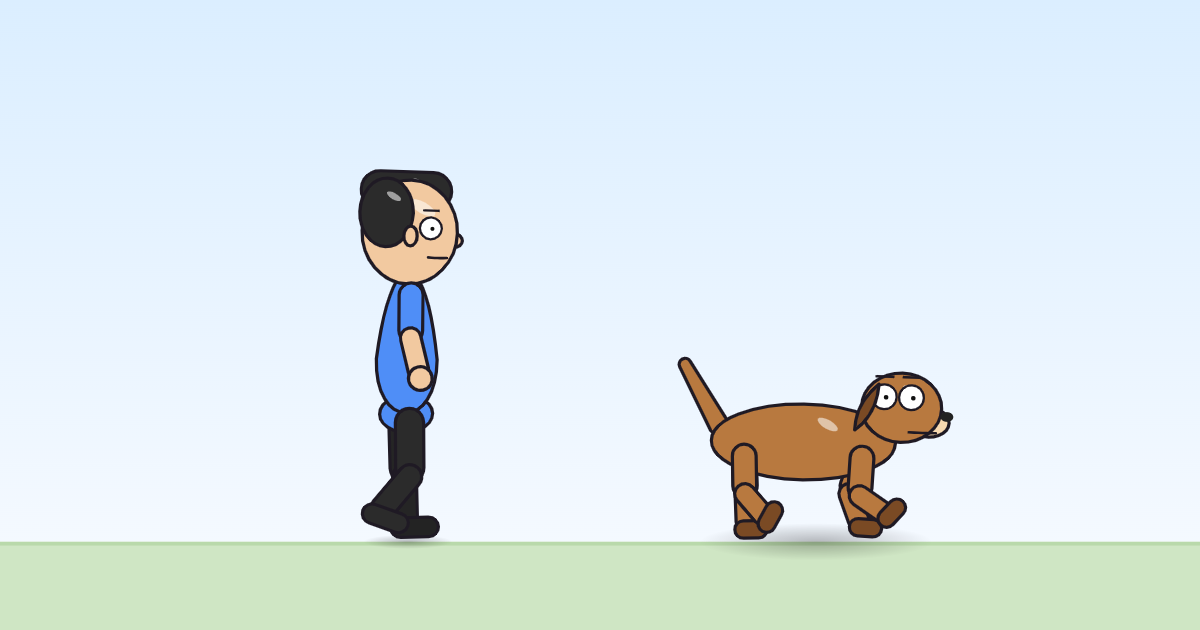
Use it in a cartoonOpen it in the block editorThe pack file (JSON)
What it is for
Walk (in place) is the walk of the nine game cycles (idle, walk, run, jump, fall, hurt, win, climb, swim, plus sit): the gait a game plays on a character while it is actually walking. It steps on the spot rather than travelling under its own power: a game is expected to move the character's own box across the screen while this plays underneath, the same way a side-scroller slides a walking sprite. Unlike Walk in, which carries a character a fixed distance across the scene as a one-time entrance, this cycle never ends on its own — it loops for exactly as long as a game holds the walk key down, and played backwards it backs away convincingly, since the whole gait comes from one formula rather than a fixed set of drawn steps.
The principle it shows: arcs
The hips are never animated by hand. Their height falls straight out of the same angles that swing the legs: dy = h·leg/2·(2 − cos(hip) − cos(hip−knee)), the same cosine that keeps the planted ankle from sinking into the floor. Because the up-and-down bob and the forward stride share one piece of geometry instead of two separately authored waves, the body's path traces a natural arc rather than a mechanical bounce, and it automatically dips the same way on a short leg as a long one.
The program, line by line
settings: speed = 0.75, h = 540, leg = 0.24, every = (clamp(0.95 - 0.45*speed, 0.45, 0.85)), stride = (57.29578*((clamp(speed*every/(4*leg), 0, 0.6)) + pow(clamp(speed*every/(4*leg), 0, 0.6), 3)/6 + 3*pow(clamp(speed*every/(4*leg), 0, 0.6), 5)/40)), give = 0, bend = (clamp(30 + 14*speed, 34, 50)), feet = 0.5
when it starts
  set left forearm 14, right forearm 14, torso -2
  show the side view
  left leg follows (((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))
  right leg follows (((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))
  left shin follows ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))
  right shin follows ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))
  left arm follows (-0.8*((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))
  right arm follows (-0.8*((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))
  sin wave on rot · every (every) s · amp 1
  left foot follows (feet*((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))) - ((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))))
  right foot follows (feet*((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))) - ((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))))
  left leg lift follows (step(0.5, mod(local/every + 0, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180)))))
  right leg lift follows (step(0.5, mod(local/every + 0.5, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 1, 1))) + bend*step(0.5, mod(local/every + 1, 1)))*sin(pi*(2*mod(local/every + 1, 1) - step(0.5, mod(local/every + 1, 1))))))*pi/180)))))
  dy follows (h*leg/2*min((2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180))), (2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180)))) - 0.005*h - 0.009*h*abs(sin(2*pi*mod(local/every, 1))))
  sin wave on head · every (every/2) s · amp 1.5 · phase 0.8
  sin wave on tail · every (every) s · amp 8 · phase 1.6
set left forearm 14, right forearm 14, torso -2— a starting bend to the forearms and a small forward lean before the stride starts.show the side view— the move is drawn in profile.left leg follows (…),right leg follows (…)— each thigh swings through the stride: an eased sweep back during its own stance half (so the planted foot does not slide) and a straight swing forward during its swing half. The two legs are offset by half the loop, so one is always in stance while the other recovers.left shin follows (…),right shin follows (…)— each knee gives a little (give) while its leg carries the weight, then bends further (bend) while that leg swings through, enough to lift the foot clear of the ground.left arm follows (…),right arm follows (…)— both arms swing opposite their matching legs, at eight-tenths the angle, the ordinary counter-swing of a walk.sin wave on rot · every (every) s · amp 1— the body rolls 1 degree, once a stride.left foot follows (…),right foot follows (…)— each foot turns toward flat while its leg is in stance, by the share thefeetsetting allows.left leg lift follows (…),right leg lift follows (…)— the swinging leg's foot is lifted by the same geometry that keeps the stance foot down, so it clears the ground instead of dragging through it.dy follows (…)— the body sits at whichever leg's height is lower at that instant, dipping a little more at the middle of each step: the walk's own bob.sin wave on head · every (every/2) s · amp 1.5 · phase 0.8— the head bobs twice a stride, once a step.sin wave on tail · every (every) s · amp 8 · phase 1.6— the tail swings once a stride.
Written out in full, exactly as the engine prints them:
clamp(0.95 - 0.45*speed, 0.45, 0.85)

57.29578*((clamp(speed*every/(4*leg), 0, 0.6)) + pow(clamp(speed*every/(4*leg), 0, 0.6), 3)/6 + 3*pow(clamp(speed*every/(4*leg), 0, 0.6), 5)/40)

clamp(30 + 14*speed, 34, 50)

((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))

((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))

(give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))

(give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))

-0.8*((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))

-0.8*((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))

feet*((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))) - ((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))

feet*((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))) - ((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))

step(0.5, mod(local/every + 0, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180))))

step(0.5, mod(local/every + 0.5, 1))*max(0, h*leg/2*((cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180)) - (cos((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 1, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 1, 1)), 5)/40) + step(0.5, mod(local/every + 1, 1))*stride*(4*mod(local/every + 1, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 1, 1))) + bend*step(0.5, mod(local/every + 1, 1)))*sin(pi*(2*mod(local/every + 1, 1) - step(0.5, mod(local/every + 1, 1))))))*pi/180))))

h*leg/2*min((2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1))))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3))) - ((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1))))))*pi/180))), (2 - (1 - step(0.5, mod(local/every, 1)))*(cos((((1 - step(0.5, mod(local/every + 0, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0, 1)), 5)/40) + step(0.5, mod(local/every + 0, 1))*stride*(4*mod(local/every + 0, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0, 1))) + bend*step(0.5, mod(local/every + 0, 1)))*sin(pi*(2*mod(local/every + 0, 1) - step(0.5, mod(local/every + 0, 1)))))*pi/180)) - step(0.5, mod(local/every, 1))*(cos((((1 - step(0.5, mod(local/every + 0.5, 1)))*57.29578*((sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1))) + pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 3)/6 + 3*pow(sin(stride*pi/180)*(1 - 4*mod(local/every + 0.5, 1)), 5)/40) + step(0.5, mod(local/every + 0.5, 1))*stride*(4*mod(local/every + 0.5, 1) - 3)))*pi/180) + cos(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180) - 0.55*sin(((give*(1 - step(0.5, mod(local/every + 0.5, 1))) + bend*step(0.5, mod(local/every + 0.5, 1)))*sin(pi*(2*mod(local/every + 0.5, 1) - step(0.5, mod(local/every + 0.5, 1)))))*pi/180)))) - 0.005*h - 0.009*h*abs(sin(2*pi*mod(local/every, 1)))
Try this
Raise the walking speed from 0.75 to 1.5 body heights a second. The stride and the loop's length are both worked out from speed, so the walk quickens and lengthens its stride together, and the planted foot still does not slide.
In the program:
params.speed0.75→1.5Turn the stance foot all the way flat instead of partway (feet 1 instead of 0.5). The foot now lies flush with the ground through the whole stance rather than staying tipped up at the shin's own angle.
In the program:
params.feet0.5→1
How it differs from Walk in and Run (in place)
Walk in is a one-shot entrance: it carries a character a fixed distance and stops. Walk (in place) never travels and never stops on its own; it is the loop a game runs underneath its own movement. Run (in place) uses the exact same mechanism with a bigger stride, a higher knee lift and no stance give at all.
Works on
| Body | Moves? | What moves |
|---|---|---|
| 2 legs (a person) | yes | whole body, turns, body, head, arms, legs |
| 4 legs (a dog) | yes | whole body, body, head, front legs, back legs, tail, ears |
| no legs (the monster with no legs) | yes | whole body, turns, arms, tail |